Nauka · Opšta fizika 2
Neinercijalni sistemi referencije
V. Babović, B. Stanić, S. Mekić
Centripetalna sila
Kao što smo videli u lekciji o rotartoru, pri jednolikom kružnom kretanju materijalna tačka ne menja intenzitet brzine (bilo ugaone, bilo periferijske), ali se pravac vektora brzine menja; takvo kretanje je ipak ubrzano. Vektor normalnog (radijalnog) ubrzanja uvek je usmeren ka centru kruga i zbog toga se ovo ubrzanje još naziva centralno ubrzanje. U skladu sa drugim Njutnovim zakonom, na telo koje kruži deluje sila:
gde je ort normale na tangentu u datoj tački kružne putanje; ort je usmeren ka centru C kruga. Sila se naziva centripetalna sila. Ona uvek deluje prema centru kružne putanje. Centripetalna sila je na primer sila Zemljine teže pri rotaciji (približno po krugu) Meseca oko matične planete. Kretanje elektrona oko jezgra (Borov model atoma) po kružnoj putanji obezbeđuje se centripetalnom silom električnog porekla (Kulonova sila).
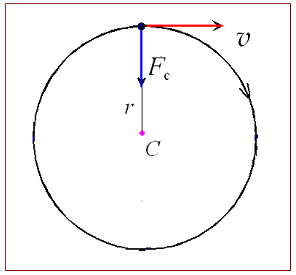
Sl. 1 Kružna putanja i centripetalna sila
Ako vrtimo kuglicu na kanapu, u kanapu se javlja sila zatezanja, koja obezbeđuje da se kuglica kreće po kružnoj putanji. Ako bi se kanap prekinuo, kuglica bi nastavila da se kreće jednoliko pravolinijski (jer više ne postoji centripetalna sila) u skladu sa prvim zakonom kretanja.
Da bi telo postalo Zemljin veštački satelit na visini potrebno je da centripetalno ubrzanje tela bude jednako gravitacionom ubrzanju na mestu satelita. Ako je visina mala u odnosu na poluprečnik Zemlje (), uslov jednolikog kruženja glasi:
gde smo brzinu obeležili indeksom 1 da bismo naglasili da je reč o prvoj kosmičkoj brzini. Pošto je km i , nalazimo kilometara za sekund.
Neinercijalni sistem referencije. Inercijalne sile
Nikakvim mehaničkim, i uopšte fizičkim, ogledima izvršenim unutar inercijalnog sistema ne može se ustanoviti da li se sistem nalazi u stanju mirovanja ili jednolikog pravolinijskog kretanja. Svi inercijalni sistemi su ekvivalentni — nema apsolutnog, privilegovanog sistema referencije.
Njutnovi zakoni važe samo u inercijalnim sistemima. U njima tela miruju ili se kreću jednoliko pravolinijski ako na njih ne deluju druga tela. Neki sistemi referencije su takvi da se u jednom slučaju približno mogu uzeti kao inercijalni dok to u nekom drugom slučaju nije moguće. Za razmatranja pojava na Zemlji logično je uzeti referentni sistem vezan za centar Zemlje a ose uzeti prema pogodno odabranim zvezdama nekretnicama. Taj se sistem referencije obično ne uzima jer je najčešće nepotrebno komplikovan za opisivanje kretanja na Zemlji. Ako uzmemo inercijalni referentni sistem vezan za mesto gde stanujemo, objektivno dolazi do odstupanja u rezultatima merenja, ali su ona praktično zanemarljiva, jer su u okvirima eksperimentalne greške (možemo ovde naglasiti da ni jedan rezultat u fizici ne smatramo potpuno tačnim; rezultat merenja uvek prati greška merenja, bila ona poznata ili nepoznata).
Naglasimo još da je svaki referentni sistem koji se u odnosu na postojeći inercijalni referentni sistem kreće jednoliko pravolinijski — takođe inercijalni. Zaista, ako se jedno telo kreće po pravoj liniji brzinom nepromenljivog intenziteta, ono tu osobinu zadržava i u odnosu na neki drugi inercijalni sistem. Sedimo li u vozu koji se kreće po pravim šinama, ravnomerno, naša brzina u odnosu na Zemlju je brzina voza; u odnosu na sami voz mi mirujemo. Naglasimo, međutim, da trajektorije tela zavise od izbora konkretnog inercijalnog sistema.
Ta fizička ekvivalentnost inercijalnih sistema omogućuje da izaberemo uvek onaj najpogodniji za analizu konkretnog problema.
Svako ubrzanje sistema utiče na mehaničke pojave koje se u njemu dešavaju. Ubrzani sistemi nisu inercijalni.
Setimo se da u inercijalnim sistemima važi:
gde je 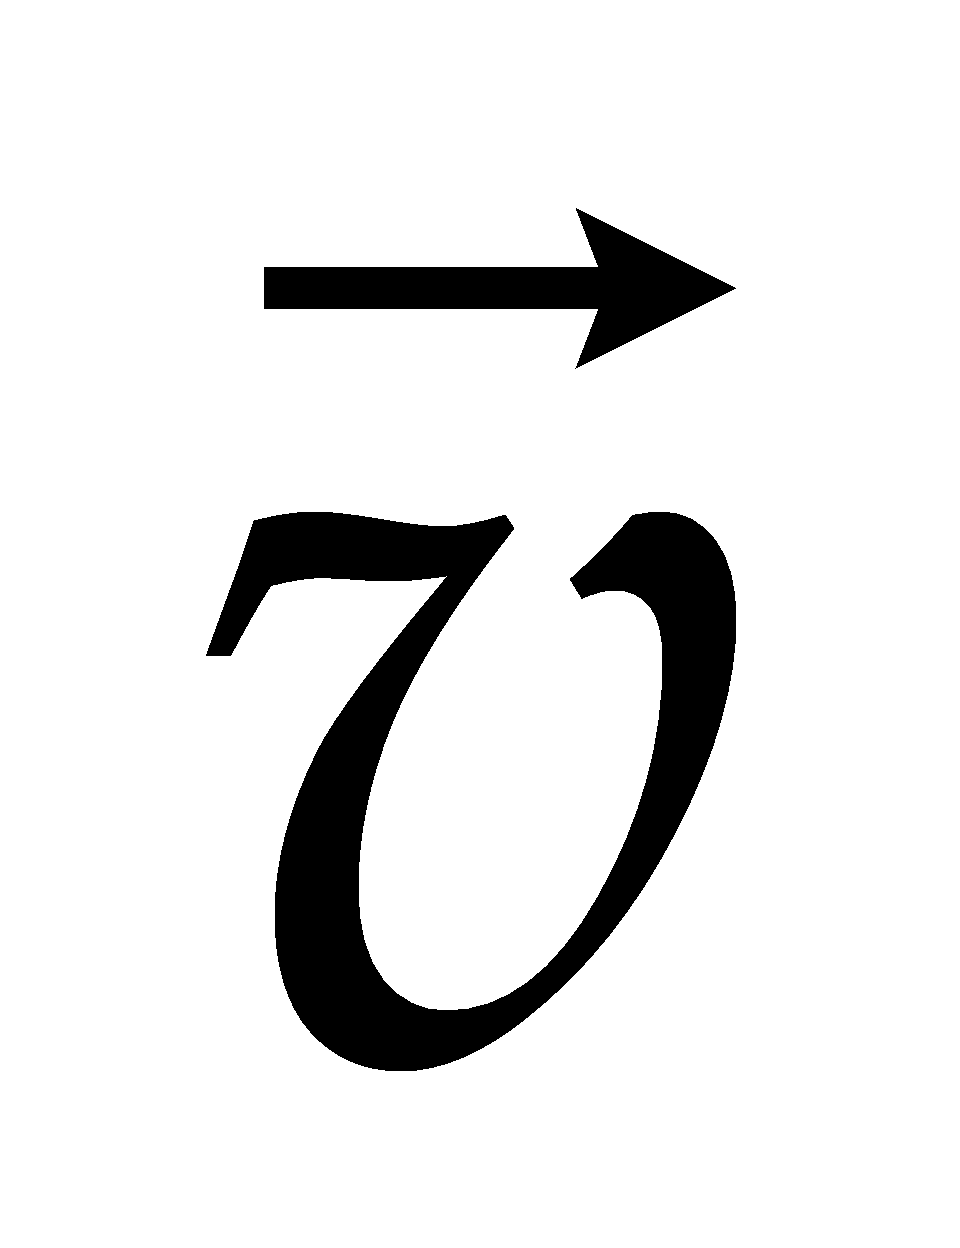 brzina u odnosu na nepokretni (neprimovani) sistem, a
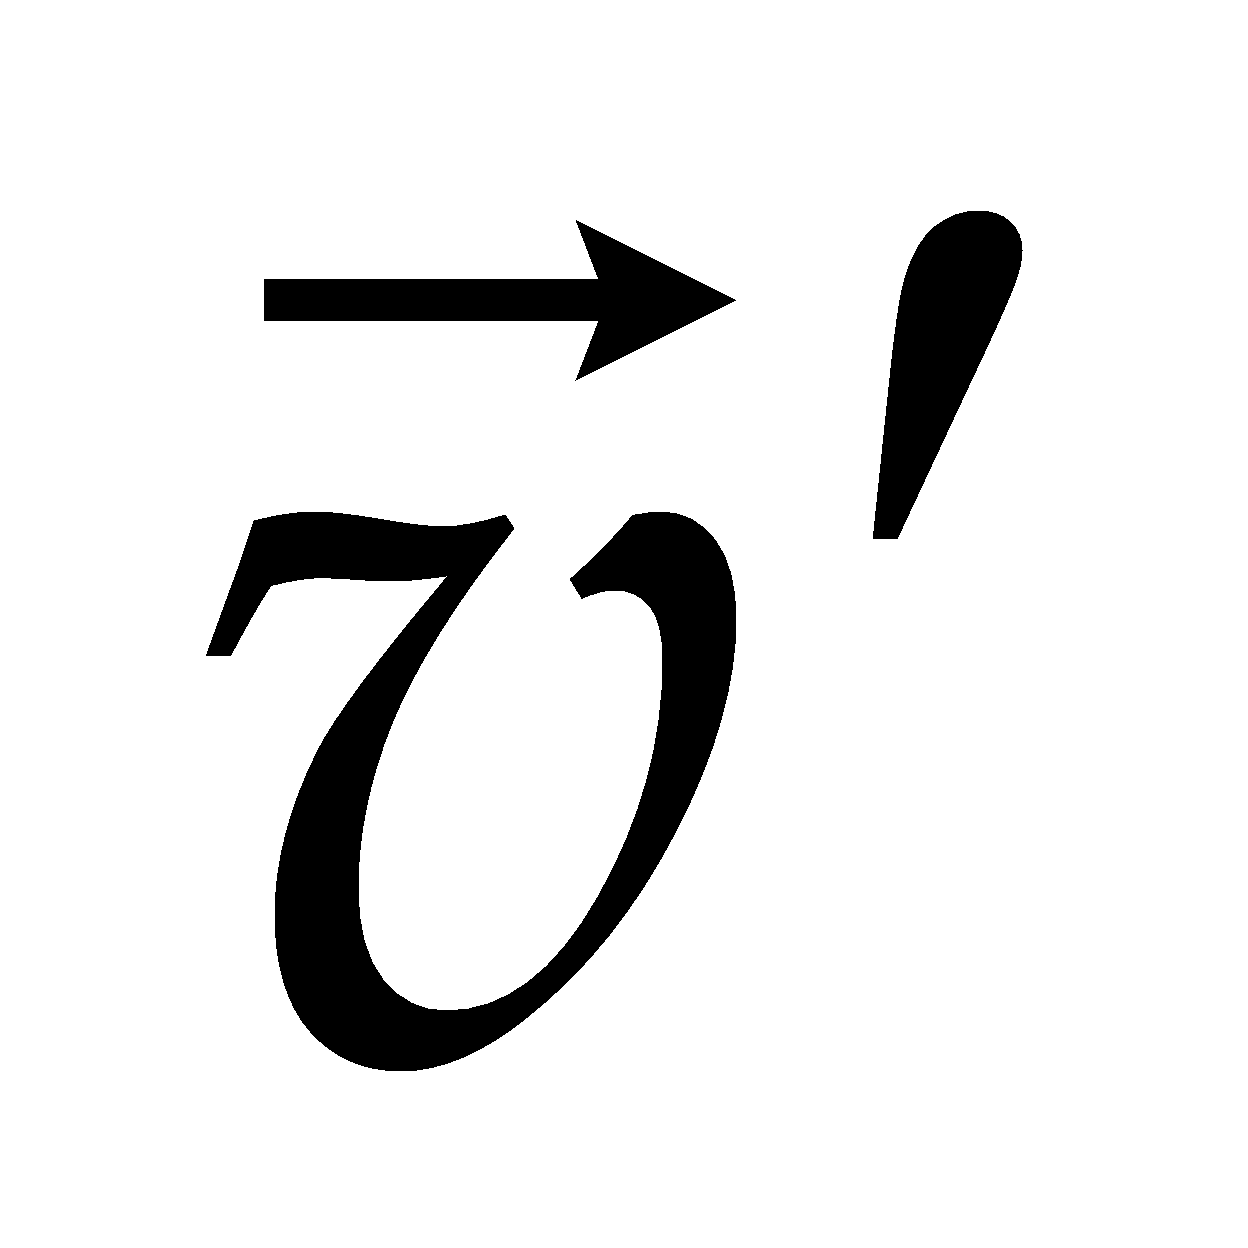 brzina istog tela u odnosu na pokretni (primovani) sistem. Brzina je brzina pokretnog sistema u odnosu na nepokretni sistem. Ako relaciju (3) diferenciramo po vremenu, dobijamo
Ali ovde je drugi član na desnoj strani nula, jer je konstanta. Dakle, ubrzanje je isto za oba inercijalna sistema. To znači da će i sila koja deluje na to telo u inercijalnom sistemu imati isti oblik u oba sistema:
No, šta će se desiti ako se pokretni sistem kreće ubrzano, npr. ima ubrzanje ? Možemo pisati u ovom slučaju:
Pošto su sile i , vidimo da važi
Prvi član u ovom izrazu je sila u odnosu na nepokretni sistem, a drugi član je nešto što još nismo susretali. To je inercijalna sila; ona se pojavljuje zbog toga što se sistem kreće ubrzano. Ta inercijalna sila se obeležava sa , te možemo dalje pisati:
Naglasimo, uveli smo inercijalnu silu koja je jednaka:
Inercijalna sila uvek deluje suprotno od smera ubrzanja pokretnog sistema. Sistemi koji se kreću ubrzano u odnosu na dati inercijalni sistem nazivaju se neinercijalni sistemi referencije. Fizičke pojave se u njima ne opisuju istim jednačinama kao u inercijalnim sistemima.
Kao konkretan primer (približno) inercijalnog sistema referencije se može uzeti nepokretni sistem vezan za Zemlju; pokretni sistem voza koji se ubrzava na pruzi je, međutim, neinercijalni. Fizička pojava neka je slobodan pad kuglice u kupeu. Prvo, neka je ubrzanje voza maleno. Tada, posmatrač koji stoji pored pruge (tj. nalazi se u inercijalnom nepokretnom sistemu) vidi da je kretanje kuglice u kupeu horizontani hitac. Istovremeno, pokretni posmatrač vidi putanju kao vertikalnu liniju pri slobodnom padu. Sada dopustimo da je ubrzanje voza znatno. Ovog puta, posmatrač iz neinercijalnog sistema ubrzanog voza će putanju tela videti kao krivu liniju (u slučaju jednolikog ubrzanja voza ta kriva linija biće parabola). Promena parametara putanje tela u slobodnom padu kada se posmatra iz ubrzanog neinercijalnog sistema proizilazi iz jednačina koje smo naveli.
Početkom dvadesetog veka (tačnije 1916. godine) Ajnštajn je postavio opštu teoriju relativnosti u kojoj je inercijalnu silu povezao sa gravitacionom silom. Zakrivljenost putanja tela (a samim tim i zakrivljenost prostora) objasnio je delovanjem inercijalne (gravitacione) sile. Njegova teorija je prvi put ozbiljno eksperimentalno testirana 1919. godine kada je pri totalnom pomračenju Sunca uočeno da gravitaciono polje Sunca zakrivljuje putanje svetlosnih zraka emitovanih sa zvezda koje su se nalazile iza Sunca. Do danas, sakupljen je silni eksperimentalni materijal za koji se smatra da ima dokaznu snagu za opštu teoriju relativnosti.
Centrifugalna sila
U neinercijalnim sistemima referencije ne mogu se direktno primenjivati Njutnovi zakoni mehanike. Posmatrač u neinercijalnom sistemu referencije mora uvesti dodatnu silu, tzv. inercijalnu silu da bi mogao da objasni pojave koje se dešavaju u tom sistemu. Vektorski zbir svih sila uzajamnog delovanja i sile inercije je jednak proizvodu mase tela i njegovog ubrzanja u odnosu na neinercijalni sistem referencije:
Sada ćemo primeniti tu relaciju na slučaj ravnomerne rotacije tela oko neke ose. Pošto se telo kreće po kružnoj putanji, to znači da je sistem vezan za telo neinercijalan. Sila koja se u ovom slučaju mora uvesti da bi se objasnile pojave vezane za neinercijalni sistem referencije je centrifugalna sila. Nju smo svi osetili u autobusu u krivini, kada se vozimo na ringišpilu, kada koristimo centrifugu u mašini za rublje itd. Pošto je ubrzanje u ovom slučaju usmereno ka centru (centripetalno ubrzanje), pojaviće se inercijalna sila usmerena suprotno od centripetalnog ubrzanja, a samim tim i od centripetalne sile:
Po trećem Njutnovom zakonu, povežimo ovu silu sa centripetalnom silom:
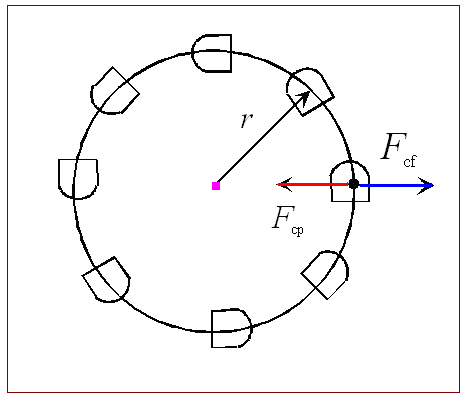
Sl. 2 Uvodimo pojam centrifugalne sile
Razmotrimo slučaj ringišpila. Sa stanovišta posmatrača sa strane, dete koje se vozi na ringišpilu kreće se ubrzano i na njega deluje centripetalna sila . Sa stanovišta deteta na ringišpilu, ono miruje u odnosu na korpu, znači njegovo ubrzanje u odnosu na neinercijalni sistem je nula. Ako bi jedina sila bila centripetalna sila, ono bi trebalo da se kreće ubrzano! Da bismo razrešili taj problem, uvodimo inercijalnu silu, ovde objašnjenu centrifugalnu silu, koja deluje na suprotnu stranu od centripetalne sile: , to jest
Ako bi se kojim nesrećnim slučajem korpa otkinula, prestale bi da deluju i centripetalna i centrifugalna sila i korpa bi se na početku havarije kretala po tangenti jednoliko pravolinijski, ali bi zbog dejstva gravitacije potom pala.
Pojedini fizičari zastupaju stav da centrifugalna sila i nije „prava” sila, pa se bez nje može. Ipak, vidimo da je ta diskusija nepotrebna — reč je o legitimnom izboru ovog ili onog sistema referencije.
Koriolisova sila
Zamislimo disk u horizontalnoj ravni koji može da rotira oko svoje vertikalne ose koja prolazi kroz njegov centar. Iznad diska je lenjir postavljen duž prečnika diska. Sistem koordinata vezan za lenjir je nepokretan, a onaj vezan za disk je pokretan (rotirajući). Na Sl. 3 pravac OA jeste linija koju smo povukli pored lenjira na disk, dok je on još mirovao .
Potom se disk vrti ugaonom brzinom u pokazanom smeru, a mi crtamo po disku trajektoriju periodično pomerajući pored lenjira vrh olovke stalnom brzinom ; umesto duži OA sad je nacrtana kriva OBC. Pri povratku ic tačke C do centra, nacrtaćemo deo krive CDO. Tako formiramo figuru koja se zove rozeta. Pokušajmo da ovu priču prevedemo na jezik matematike:
Olovka pređe poluprečnik za interval vremena
Za to vreme, disk se obrne za ugao
Dakle, vrh olovke će se na kraju puta, umesto s tačkom A, sresti s tačkom C, ako luk iznosi
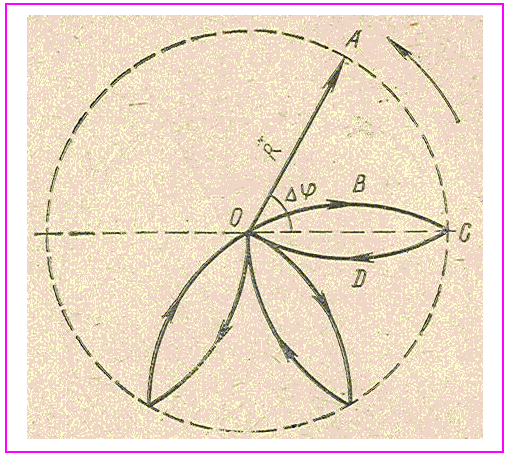
Sl. 3 Rozeta na rotirajućem disku
Ako se stavimo u poziciju posmatrača koji stoji na rotirajućem disku, sve se odvija kao da neka sila stalno otklanja olovku, pa ona ne stiže u tačku A, već u tački C. Ta konstantna sila daje ubrzanje po formuli za jednoliko ubrzano kretanje: . Zato je
Zamenom vrednosti za dužinu luka dobijamo:
Ovo ubrzanje je normalno kako na , tako i na . U stvari, pokazuje se da važi vektorski obrazac
Ubrzanje (19) zove se Koriolisovo ubrzanje. Koriolisova sila inercije na telo mase je onda, po dugom Njutnovom zakonu,
Koriolisova sila nastala rotacijom Zemlje oko sopstvene ose, relativno je mala. Ipak, mi stanovnici na površini naše Planete (ako smo pažljivi posmatrači) uočavamo efekte ove inercione sile. Koriolisova sila se uzima u obzir pri proračunu putanje satelita, putanje granate iz artiljerijskog oruđa i sl. Smatra se da je desna obala velikih reka koje teku sa severa ka jugu više erodirana — zbog dugotrajnog dejstva Koriolisove sile. I na atmosferska strujanja ima ova sila izvestan uticaj.
Fukoov opit
Sjajan primer delovanja Koriolisove sile je Fukoov opit iz godine 1850. Dobar model ovog opita skiciran je na Sl. 4. Na centrifugalnu mašinu postavljen je
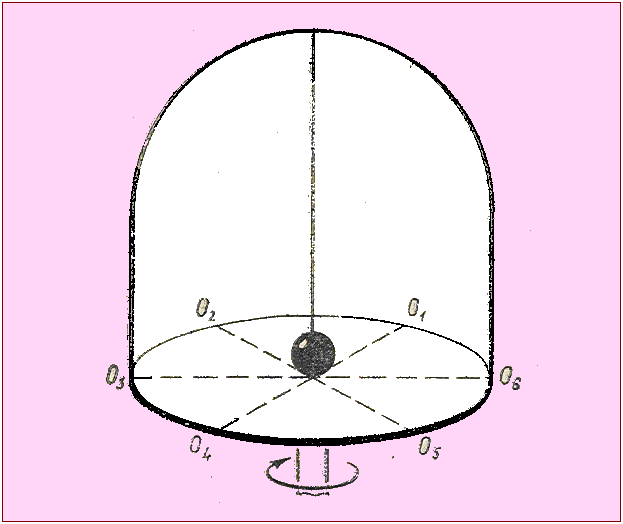
Sl. 4 Ideja Fukoovog opita
vertikalni ram, i na njegovom vrhu okačeno klatno. Pustimo klatno da izvodi male matematičke oscilacije. Potom lagano obrćemo ram. Vidimo da klatno izvodi svoje oscilacije u fiksnoj ravni u prostoru, dok se platforma ispod njega vrti i kugla (teg) klatna opisuje trajektorije koje su bliske odgovarajućim prečnicima na platformi.
Sa stanovišta posmatrača na platformi (pokretni, rotacioni sistem) deluje Koriolisova sila inercije na klatno i ona obrće ravan oscilovanja.
Fukoovo klatno je efektan opit za demonstraciju Zemljine rotacije oko svoje ose.
Fukoovo klatno u Kragujevcu
Kod nas, Fukovo klatno postoji u Institutu za fiziku na Prirodno-matematičkom fakultetu u Kragujevcu. Realizovao ga je dr V. Babović sa saradnicima. Teg klatna je homogena olovna kugla od 23 kilograma (polupečnik 7,8 cm). Kugla se vidi na Sl. 5, zajedno sa konfiguracijom celog sklopa.
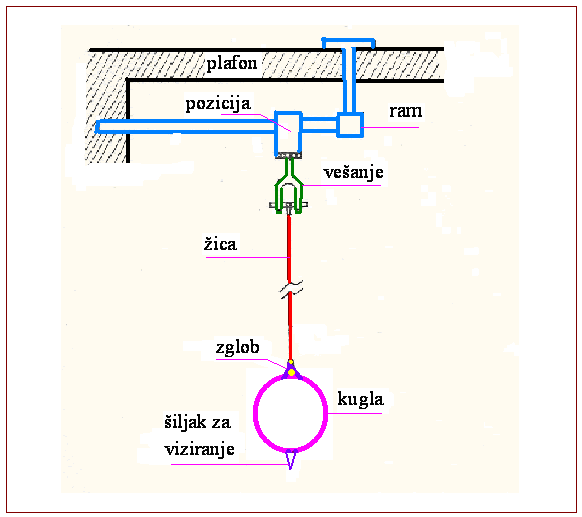
Sl. 5 Elementi Fukoovog klatna u Kragujevcu
Gvozdena žica za vešanje je prečnika jedan milimetar. Efektivna dužina klatna je 14,18 m. Period oscilovanja je 7,5 s. U toku vremena slabe oscilacije klatna; amplitudski koeficijent slabljenja je meren i iznosi 1/s. To znači da klatno može dovoljno dugo da osciluje. Primer: Amplituda je bila 120 cm. Praćeno je 200 oscilacija, za 25 minuta. Amplituda je opala na 66 cm (rashodovano 8 J energije). Evo opisa jednog konkretnog merenja:
Pustili smo klatno duž nacrtanog pravca jug-sever (na Sl. 7 to je pravac ) s početnom amplitudom 130 cm. Za vreme 1147,5 s klatno je napravilo 153 pune oscilacije. Amplituda se smanjila na 85 cm. Luk (od tačke do tačke na Sl. 7) iznosio je tada 4 cm. Novi pravac oscilovanja zaklapao je eksperimentalni ugao
radijana (21)
Teorijska vrednost ovog ugla sledi iz jednačine za jednoliku rotaciju :
Treba pogledati Sl. 6 za razjašnjenje porekla ugla ; odavde nalazimo za geografsku širinu Kragujevca ( stepena) teorijsku vrednost
radijana, (23)
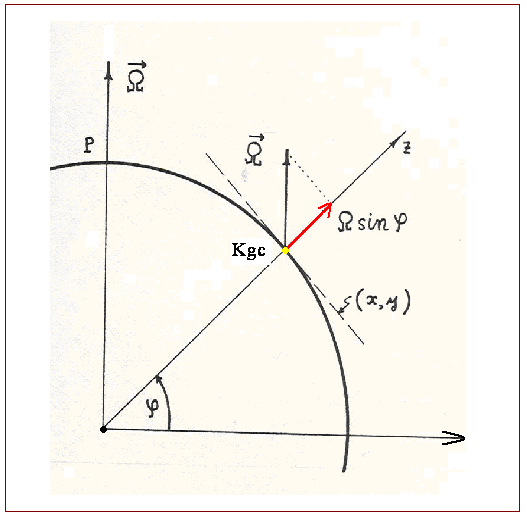
Sl. 9 Uz projektovanje Fukoovog klatna u Kragujevcu;
mi smo na polovini geografske širine i efektivna ugaona
brzina je tek nekih 70 procenata od vrednosti na polu P.
pošto je ugaona brzina rotacija Zemlje radijana kroz sekund. Vidimo da klatno lepo ukazuje posmatraču ne samo Zemljino rotiranje, već i smer rotacije, pa i veličinu ugaone brzine — s greškom koja ne prelazi desetak procenata.
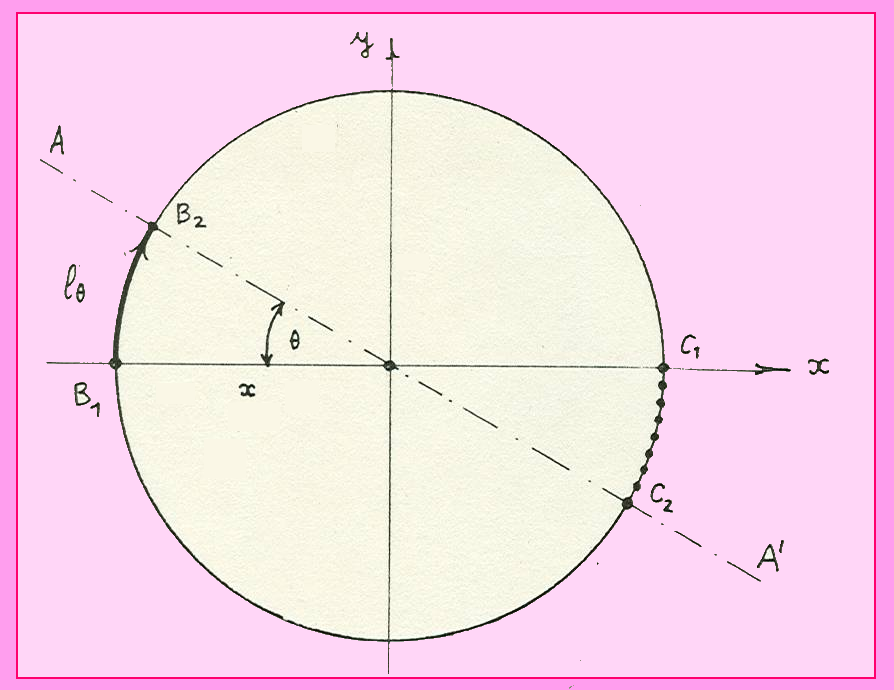
Sl. 7 Ishod obrtanja ravni oscilovanja klatna; prvobitni
pravac duž ose postao je pravac okrenut za ugao
Naši krajevi nisu najpogodniji za ovakve opite, jer efektivna ugaona brzina opada sa sinusom geografske širine. Isto, nije lako naći visok hol za montažu. Ipak, ova merenja pokazuju da se postižu zadovoljavajući rezultati, pa treba graditi ovakve uistini sjajne pedagoške sprave.
Jedan zadatak
Da na kraju ponovimo neke formule, naglasimo osnovne razlike između inercijalnog i neinercijalnog sistema referencije, i da se delom zabavimo, rešimo ovakav zadatak:
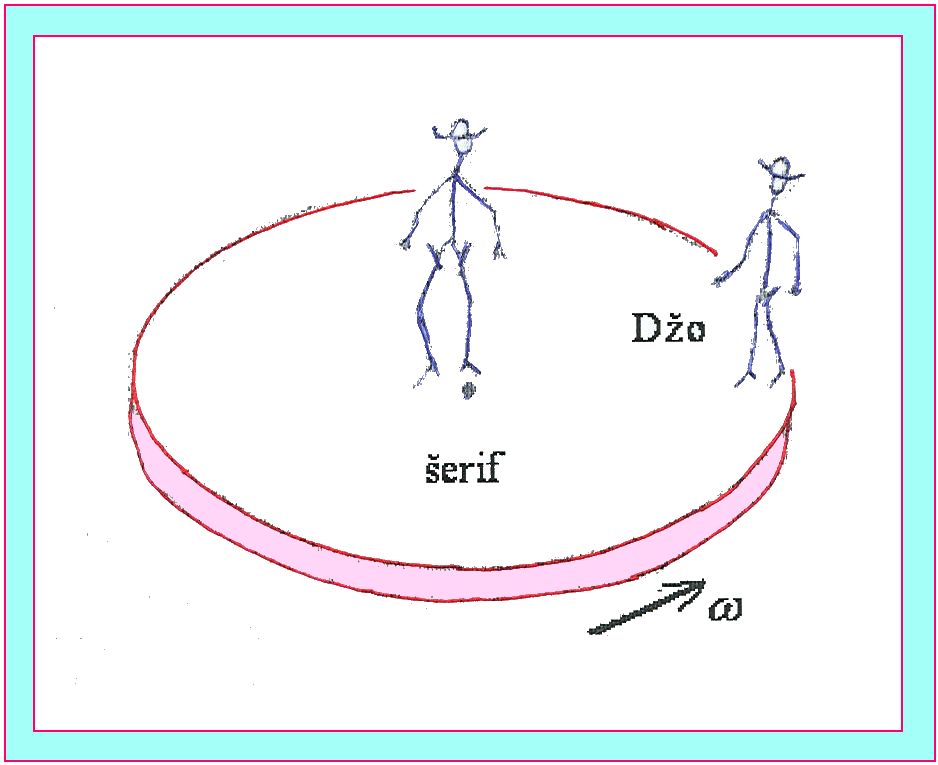
Sl. 8 Sukob na platformi
Kružna, horizontalna platforma rotira ugaonom brzinom . U centru platforme je šerif — zastupnik Reda i Zakona, čuveni revolveraš Džon Vejn. Na periferiji je njegov ljuti protivnik Džo, zvani Napast. Džo je siledžija i zlotvor, ali takođe istaknuti revolveraš. I eto, slučaj je udesio da se konačni obračun Pravde i Bezakonja odigra u neinercijalnom sistemu referencije! U odsudnom momentu, dva aktera istovremeno pucaju jedan u drugoga, identičnim koltovima. Savetujte obojicu, kako da postupe u obračunu! Koga će kobni metak prvo da pogodi?
Neka je brzina metka iz usta kolta . Poluprečnik platforme je . Vejn, koji ne rotira, mora nišaniti ispred Džoa, za ugao . Ovde je , vreme putovanja metka od centra do periferije. Zato je uslov Vejnovog pogotka uzimanje u obzir preticanje za ugao
Džo je svestan da ima periferijsku brzinu . Zato on mora nišaniti pod uglom (Sl. 9) za koji važi
da bi rezultantna brzina metka, , „gledala” ka meti u centru
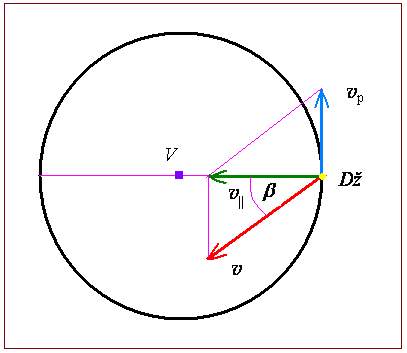
Sl. 9 Napast proračunava putanju metka…
To znači da je
Kako je , šerifovo tane će prvo pogoditi metu, što je pravičan ishod.
Sugestija: Hm, komentarišite sukob na vrlo brzo rotirajućoj platformi.