Nauka · Opšta fizika 2
Oscilacije
V. Babović, B. Stanić, S. Mekić
Osnovni pojmovi
Svako kretanje koje se ponavlja u jednakim vremenskim intervalima naziva se periodično kretanje. Periodično kretanje koje se odvija duž stalnog pravca zvaćemo oscilatorno kretanje. Oscilovanje može biti vrlo složeno i izazvano različitim silama (elastičnim, gravitacionim i dr.)
Telo ili fizički sistem u oscilovanju zove se oscilator. Oscilator izvodi sopstveno oscilovanje, ako se ono odvija samo pod dejstvom unutrašnjih sila sistema, bez uticaja spoljašnjih sila. Prinudno oscilovanje izvodi oscilator pod dejstvom neke spoljašnje sile. I sile trenja tretiramo kao spoljašnje sile.
Neamortizovano oscilovanje je ono koje se odvija sa konstantnom amplitudom. Kod Amortizovanog oscilovanja, amplituda oscilovanja se vremenom smanjuje. Amortizovano osciluje svaki realni oscilator kome se ne dovodi spolja dodatna energija za kompenzovanje gubitaka u energiji.
Zadržaćemo se na analizi najprostijih oblika oscilovanja, kad se promene oscilatornih veličina u vremenu opisuju prostim trigonometrijskim funkcijama. Takvo oscilatorno kretanje se naziva prosto harmonijsko oscilovanje, ili samo harmonijsko oscilovanje. Harmonijski oscilator neki autori zovu i linearni oscillator, jer je sila koja reguliše kretanje linearna funkcija koordinate.
Oscilacije su oblik kretanja koji je široko rasprostranjen u prirodi i tehnici. Od mnogoborojnih primera navešćemo samo neke: oscilovanje klatna časovnika, oscilovanje atoma i molekula u kristalnoj rešetki, oscilovanje tela koje pluta na vodenoj površini; mogu oscilovati vazdušni stubovi, membrane zvučnika, zategnute žice na muzičkim instrumentima, naizmenične struje, električno i magnetno polje itd. U akustici, optici, atomskoj fizici, pa i u ostalim granama fizike - mnoga kretanja se svode na oscilatorna.
Oscilacije se pažljivo i detaljno izučavaju u mehanici. Time se postavljaju i osnove za razumevanje periodičnih pojava i u drugim oblastima fizike.
Harmonijske oscilacije
Sila koja reguliše oscilatorni proces naziva se restituciona ili povratna sila. Pri harmonijskom oscilovanju tela duž zadatog pravca, restituciona sila linearno zavisi od rastojanja oscilatora od ravnotežnog položaja i uvek je usmerena prema ravnotežnom položaju. Ogroman broj raznovrsnih oscilatora nužno se ponaša po zakonitostima harmonijskog oscilovanja. To je lako shvatiti ako zamislimo da smo restitucionu silu razvili u Tajlorov red; za male otklone od položaja ravnoteže, dominantan je prvi, linearni član u razvoju koji i daje harmonijske oscilacije.
Razmotrimo jednostavni izolovani sistem, skiciran na Sl. 1, koji se sastoji od tela mase m, koje može bez trenja da klizi po horizontalnom stolu i elastične opruge dužine l.
Zamislimo da smo telo izveli iz položaja ravnoteže i pomerimo ga za neko rastojanje x, istežući oprugu. U opruzi se javlja elastična sila, u skladu sa Hukovim zakonom, koja teži da vrati telo u ravnotežni položaj. Ova restituciona sila će biti srazmerna deformaciji opruge, tj. rastojanju tela od ravnotežnog položaja:
Ovde je konstanta elastičnosti opruge. Neki je zovu i krutost opruge. Vidimo da je masa na opruzi jednostavan i dobar model linearnog oscilatora. Često Hukov zakon važi u velikoj oblasti izduženja, pa ne moramo voditi računa o nelinearnim efektima u radu sa oprugom.
Negativni znak u formuli govori da je sila uvek usmerena ka ravnotežnom položaju. Pustimo li telo, ono će se kretati ka ravnotežnom položaju. Kada se telo, pod dejstvom restitucione sile, vrati u ravnotežni položaj, ono se tu ne zaustavlja: već ima neku brzinu i nastavlja da se kreće na drugu stranu i sabija oprugu. Sabijena opruga će kasnije vratiti telo ponovo u ravnotežni položaj, ali se ono zbog stečene brzine tu neće zaustaviti - nastavlja se oscilatorni proces duž x-ose.
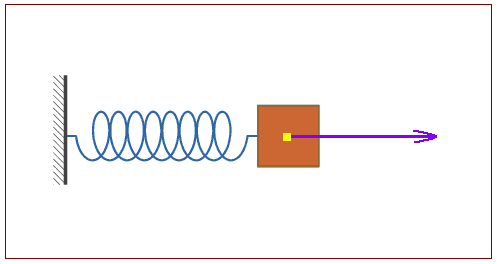
Sl. 1 Uz analizu harmonijskih oscilacija tela na opruzi
Prema drugom Njutnovom zakonu možemo da analiziramo detalje kretanja. Uprošćeno, na telo deluje samo Hukova elastična sila, pa je
gde je trenutno ubrzanje posmatranog oscilatora mase m. Ubrzanje je drugi izvod puta po vremenu, , što skraćeno pišemo . Tako dobijamo:
Uvedimo sopstvenu kružnu frekvenciju oscilatora definicijom ; dobiće se:
Ovo je homogena linearna diferencijalna jednačina drugog reda, i predstavlja jednačinu kretanja tela. Opšte rešenje ove diferencijalne jednačine možemo napisati u obliku
Ovde je elongacija (trenutno udaljenje tela od ravnotežnog položaja), a x0 amplituda (najveće udaljenje od ravnotežnog položaja). Veličinu zovemo faza oscilovanja, pri čemu je ϕ0 početna faza oscilovanja. Period oscilovanja očito iznosi . Razume se, rešenje za elongaciju može se dati i harmonijskom funkcijom sinus, pogodnim izborom početne faze.
Uvedimo i pojam frekvencije, broj oscilacija za vreme . Vidimo da je u stvari sopstvena frekvencija
kao i da postoji veza kružne i obične učestanosti
Brzina i ubrzanje oscilatora
Trenutnu brzinu prostog harmonijskog oscilatora možemo naći po definiciji brzine (izvod puta po vremenu), . Dobijamo:
Modul brzine zavisi od amplitude oscilovanja i kružne frekvencije
Trenutno ubrzanje prostog harmonijskog oscilatora nalazimo po definiciji ubrzanja (prvi izvod brzine po vremenu), . Dobijamo
Modul ubrzanja zavisi od modula brzine i amplitude oscilovanja, ili
Sad lako uviđamo da je trenutno ubrzanje uvek proporcionalno elongaciji i uvek usmereno ka centru oscilovanja (ravnotežnom položaju)
Na Sl. 2 su grupno predstavljeni grafici elongacije, brzine i ubrzanja u funkciji vremena. Vide se fazni odnosi između ovih veličina; brzina prednjači u odnosu na elongaciju za , a za istu vrednost prednjači ubrzanje u odnosu na brzinu.
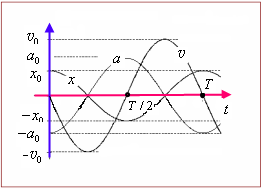
Sl. 2 Kako elongacija, brzina i ubrzanje zavise od vremena
Kružna učestanost zavisi od elastičnih svojstava opruge; nađimo vezu o kojoj je reč. Pošto je
vidimo da mora biti
Napomenimo da ova relacija važi sa svaku vrstu restitucione sile kod datog prostog harmonijskog oscilatora, ne samo za masu na opruzi. Ova važna relacija često se piše u obliku
Energija harmonijskog oscilatora
Primetimo da se ubrzanje prostog hramonijskog oscilatora može zapisati u obliku:
To znači da iz relacije (2) možemo neposredno dobiti
Pomnožimo ove relacije sa dx i integralimo; imaćemo:
Odavde sledi
Prvi član je kinetička energija oscilatora, a drugi član potencijalna energija. Ovaj izraz je u skladu sa zakonom održanja energije sistema; integraciona konstanta je ukupna energija sistema. Dakle,
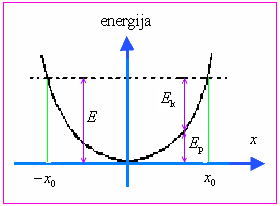
Sl. 3 Grafik energije harmonijskog oscilatora
Ovu relaciju možemo grafički analizirati, pomoću skice date na Sl. 3. Parabola predstavlja promenu potencijalne energije. Horizontalna prava predstavlja ukupnu energiju sistema. Kada se telo nalazi u ravnotežnom položaju , ukupna energija jednaka je njegovoj kinetičkoj energiji, tj. telo ima tada najveću brzinu:
Kada se telo nalazi u amplitudnom položaju, tada mu je brzina jednaka nuli, a elongacija je jednaka amplitudi, ukupna je energija tada jednaka maksimalnoj potencijalnoj energiji
Maksimalne vrednosti dve vrste energija jednake su:
Ako uzmemo u obzir poznate ranije pomenute relacije i , formulu za ukupnu energiju prostog harmonijskog oscilatora možemo dati u obliku:
Ukupna energija oscilatora je stalna za sve vreme oscilovanja, što je u skladu sa zakonom održanja energije.
U ravnotežnom položaju, sva energija prelazi u kinetičku energiju (, ), a u amplitudskom položaju u celosti se javlja kao potencijalna energija (, ). U svim ostalim položajima, telo ima obe vrste energije. Dakle, u toku oscilovanja energija stalno prelazi iz jednog oblika u drugi, tj. iz kinetičke u potencijalnu i obratno. Za jedan period T, ukupna energija dva puta potpuno pređe u kinetičku energiju i dva puta u potencijalnu energiju. Ovo ukazuje da je period “oscilovanja” energije dva puta manji od perioda oscilovanja tela, u skladu sa formulama
Naravno, zbir ova dva izraza konstantan je i predstavlja ukupnu mehaničku energiju. Grafički prikaz kinetičke, potencijalne i ukupne energije u funkciji od vremena dat je na Sl. 4.
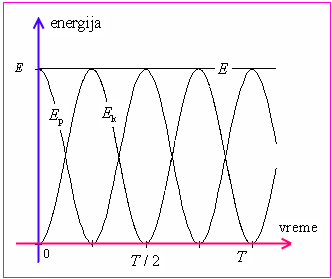
Sl. 4 Vremenski grafik tri energije
Matematičko klatno
Pod (prostim) matematičkim klatnom podrazumeva se kuglica obešena o neistegljivu nit (nit zanemarljive mase) koja može da osciluje u vertikalnoj ravni pod uticajem Zemljine teže, Sl. 5.
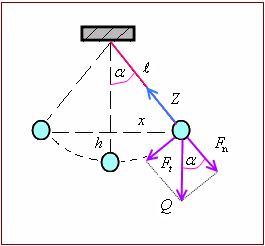
Sl. 5 Uz analizu matematičkog klatna
Na kuglicu deluju dve sile: sila Zemljine teže i sila zatezanja niti , koja ima pravac konca i smer ka tački vešanja. Pri kretanju tela deluje još i sila trenja, ali ćemo nju zanemariti u ovoj analizi. Kada se klatno nalazi u stanju ravnoteže, Zemljina teža je u celosti kompenzovana silom zatezanja konca. U ostalim položajima klatna takva ravnoteža je narušena. Ako se klatno izvede iz ravnotežnog položaja za neki ugao α u odnosu na vertikalni pravac, onda će samo komponenta Zemljine teže , koja ima pravac konca, biti kompenzovana silom reakcije (zatezanja) konca. Komponenta Zemljine teže normalna na konac (tangencijalna na putanju) i usmerena prema položaju ravnoteže ostaje nekompenzovana. Ova komponenta Zemljine teže uzrokuje oscilovanje klatna oko položaja ravnoteže. Kod matematičkog klatna, oscilatorno kretanje nije posledica sile elastičnosti, nego delovanja gravitacione sile. Oscilovanje koje ta sila izaziva pri malim uglovima otklona poklapa se po formi sa oscilovanjem bilo kojeg prostog harmonijskog oscilatora, pa i onog kojeg “pogoni” sila elastičnosti u opruzi.
Pokažimo, dakle, da i matematičko klatno može izvoditi proste harmonijske oscilacije. Pođimo od toga da za male uglove važi aproksimacija , a luk s i tetiva x se praktično poklapaju. Tako, u prvoj aproksimaciji klatno vrši pravolinijsko horizontalno kretanje. Sa slike je očigledno:
Pošto je istovremeno , dobija se za restitucionu silu
Znak minus govori da je sila usmerena ka ravnotežnom položaju. Kako je po drugom Njutnovom zakonu , imamo:
Tako smo našli konkretan oblik ubrzanja kuglice matematičkog klatna, a naime:
Znajući da je ubrzanje kod prostog harmonijskog oscilatornog kretanja , jednostavnm upoređivanjem se nalazi formula za sopstvenu kružnu frekvenciju matematičkog klatna:
Odgovarajući period matematičkog klatna je:
Period matematičkog klatna zavisi od dužine klatna i ubrzanja Zemljine teže na mestu gde se vrše oscilacije ali ne zavisi od mase kuglice, niti od amplitude oscilovanja (za male uglove oscilovanja).
Prost oblik ovih formula omogućava da se dosta jednostavno meri ubrzanje Zemljine teže pomoću matematičkog klatna.
Amortizovane oscilacije
Sopstvene oscilacije harmonijskog oscilatora po definiciji se odvijaju bez uticaja spoljašnjih sila. Kako silu trenja tretiramo kao spoljašnju silu, slobodni oscilator ne umanjuje, posredstvom sile trenja, svoju energiju.
Ali kako trenje realno postoji, smanjuje se u toku vremena energija oscilatora. Drugim rečima, opada amplitude oscilacija, oscilacije slabe, one su amortizovane. Takođe, trenje donekle menja učestanost i period oscilovanja: sila trenja koči kretanje, ona efektivno smanjuje restitucionu silu, samim tim povećava period i smanjuje učestanost.
Ovde ćemo samo izučiti uticaj sile trenja kada je ona proporcionalna brzini kretanja, tj. ima oblik . Koeficijent proporcionalnosi zavisi od svojstava sredine (gas ili tečnost) kroz koju se telo kreće, geometrijskih osobina tela i karakteristika njegove površine. Ovaj oblik sile, na primer, dobro opisuje otpor sredine pri kretanju kuglice klatna kroz vazduh. Jednačina kretanja oscilatora sada ima oblik
Uvedemo li smenu i stavimo kao i do sada (kvadrat sopstvene kružne učestanosti), naša jednačina postaje
Ova diferencijalna jednačina je linearna, drugog reda, sa konstantnim parametrima. Ne ulazeći i pitanja tehnike rešavanja, ispisaćemo samo rezultat:
Ako trenje nije preveliko, biće , te je kružna učestanost u gornjem izrazu realna veličina. Grafik ove funkcije dat je na Sl. 6.
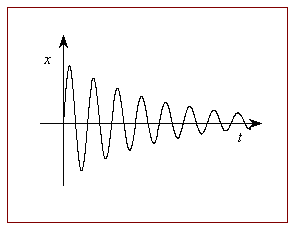
Sl. 6 Amortizovane oscilacije
Ovo oscilovanje nije harmonijsko, a nije ni periodično u strogom smislu reči: ne postoji vreme posle kojeg se kretanje ponavlja u identičnom vidu. Postoji, međutim, dogovor da se i ovde uvede pojam perioda; to je po definiciji rastojanje između dve susedne nule i ono jeste konstantna veličina,
Pod amplitudom se u ovoj formi oscilovanja podrazumeva eksponencijalno opadajuća veličina
Amplituda se smanjuje i smanji se puta za vreme . Ova se veličina može zvati vreme slabljenja. Veličina zove se dekrement slabljenja. U praksi, važno je znati meru opadanja amplitude za jedan period. U tu svrhu uvodi se pojam logaritamski decrement slabljenja. Označićemo ga slovom . Biće
Logaritamski dekrement slabljenja jeste logaritam odnosa amplitude za jedan period. Korisno je znati da je, u suštini, logaritamski dekrement slabljenja recipročna vrednost broja perioda u toku kojih amplitude opadne puta. Ovaj rezultat student može sam da dokaže. Na primer, ako se kaže da je to znači da će oscilacije već posle deset ciklusa skoro sasvim nestati. Navedimo i eksplicitnu vezu veličina i γ :
Pri porastu trenja, raste period oscilovanja. Kada je trenje vrlo veliko, kretanje prosto prestaje da bude oscilatorno. Može se proceniti da je uslov prestanka oscilovanja , tj. .
Amortizacija oscilacija je često nepoželjna, jer se gubi energija oscilatora. Međutim, pri nekim tehničkim realizacijama, namerno se ide na povećanje koeficijenta slabljenja; na primer, kod mnogih mernih instrumenata preduzimaju se mere da se kazaljka što brže zaustavlja u ravnotežnom položaju. Hidraulični amortizeri kod motornih vozila takođe imaju ulogu da smanje oscilovanje, itd.
Prinudne oscilacije
Na oscilator može delovati, pored sile trenja, i neka aktivna spoljašnja sila. Važno je prvo izučiti slučaj harmonijske spoljašnje sile. (Složeniji slučajevi mogu se svesti na ovaj slučaj primenom harmonijske analize.) Dakle, deluje spoljašnja sila oblika
Ovde je modul sile, a njena kružna frekvencija. Jednačina kretanja će glasiti
Opet se može ova diferencijalna jednačina svesti na pogodan standardni oblik:
Parametri γ i su nam poznati od ranije. Kretanje oscilatora sada će se odvijati pod presudnim uticajem spoljašnje sile. Posle vremena oscilator napušta prelazni režim i dospeva u stacionarni režim oscilovanja, kada više nije važna istorija prethodnog kretanja oscilatora, ako ga je bilo. U stacionarnom stanju, rešenje gornje jednačine možemo dati u sledećem obliku:
Može se dokazati da je ovo tačno ako amplitudi i fazi pridružimo sledeće vrednosti:
Dakle, pod uticajem spoljašnje harmonijske sile oscilator izvodi prinudne harmonijske oscilacije na učestanosti te spoljašnje sile. Ali, amplituda i faza tih oscilacija zavisi kako od svojstava sile tako i od karakteristika oscilatora.
Analizirajmo amplitude oscilovanja u slučaju malih gubitaka energije, kada je . Tada vidimo da će pri malim učestanostima, , spoljašnje sile amplituda biti na približno konstantnom nivou . Pri visokim učestanostima, , amplituda će biti ; u ovoj aproksimaciji trenje i elastičnost ne igraju nikakvu ulogu u procesu oscilovanja.
Rezonancija
Posebno je interesantan slučaj kada je frekvencija spoljašnje sile bliska frekvenciji sopstvenih oscilacija oscilatora, . Ta je pojava nazvana (amplitudska) rezonancija. Pri rezonanciji amplituda ima maksimalnu vrednost
Levo i desno od rezonantne učestanosti amplituda brzo opada. Strogo govoreći, maksimalna amplitude nije strogo na učestanosti sopstvenih oscilacija, već vrlo blizu te vrednosti. Najvažnija fizička karakteristika rezonantnih sistema je dobrota koja je količnik maksimalne amplitude i amplitude pri malim učestanostima. Iz te definicije sledi da je . Kako je logaritamski dekrement slabljenja proporcionalan parametru γ, vidimo da dobrota naglo raste pri smanjenju slabljenja u sistemu, te se dobijaju visoke amplitude oscilovanja. U tehničkim primenama važno je takođe znati koliko je uska rezonantna kriva. Ako se sa označi širina rezonantne krive na mestu gde je amplituda , dolazi se do veze
Kada raste dobrota, raste amplituda a smanjuje se širina rezonansnog maksimuma; istina, tada se i produžava vreme dospevanja rezonantnog sistema u stacionarno stanje.
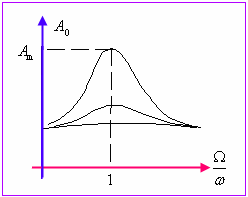
Sl. 7 Rezonantne krive
Pogledajmo ukratko i šta se događa sa fazom u rešenju za prinudno oscilovanje. Ako je učestanost prinudne sila mala, faza je mala i negativna. Elongacija zaostaje po fazi od sile, ali zanemarljivo. Ali, ovo zaostajanje naraste do u tački rezonancije. Pri vrlo velikim učestanostima, faza zaostaje skoro celih 180 stepeni. Iz ovih podataka može se zaključiti da pri rezonanciji brzina oscilatora i spoljašnja sila osciluju u fazi. Zato je rad spoljašnje sile maksimalan u takvim okolnostima. U rezonanciji su optimalni uslovi za strujanja energije od izvora spoljašnje sile prema oscilatoru.
Ako je spoljašnja sila periodična, ali nije harmonijska, analiza se može izvesti razlaganjem funkcije sile u Furijeov red. Ukupna oscilacija se onda nalazi kao zbir oscilacija izazvanih harmonijskim komponentama reda. Opet, najjači uticaj na oscilator ispoljiće oni članovi koji imaju učestanost blisku rezonantnoj učestanosti. No, interesantno je da sada vremenski oblik elongacije može da se veoma razlikuje od vremenskog oblika spoljašnje sile. Samo harmonijska spoljašnja sila ima važno svojstvo da izaziva elongacije istovetnog oblika u vremenu.
Spoljašnja sila može biti i sasvim neperiodična. Odziv oscilatora na delovanje takve sile je komplikovano naći u opštem slučaju. Često se primenjuje metod prezentacije funkcije sile u vidu tzv. Furijeovog integrala. Može se zaključiti da je analiza analogna analizi dejstva periodične sile, ali pod uslovima da je trajanje dejstva spoljašnje sile dugo (mnogo duže od trajanja prelaznog režima i perioda rezonantnih oscilacija).
Svojstva oscilatornog sistema određuju veličine koje zovemo parametri sistema. Promene parametara menjaju učestanost sopstvenih oscilacija. Na primer, matematičko klatno ima jedan parameter — dužinu klatna. Skraćujući dužinu povećavamo učestanost oscilovanja, i obrnuto. Interesantno je da se naizmeničnom promenom vrednosti nekog parametra, u određenom ritmu, može dovoditi oscilatoru određena energija. Rezultat toga je da će njegova amplituda, u optimalnom slučaju, rasti. Takvo pobuđivanje oscilacija naziva se parametarska rezonancija.
Na rezonanciju u prirodi i tehnici možemo gledati dvojako. S jedne strane, ona može da bude vrlo štetna i u stanju da razori oscilujući sistem, dok, sa druge strane, često može vrlo korisno da se upotrebi.
Poznato je da stroj vojnika ne sme da ide u korak preko mosta; može se desiti da je sopstvena frekvencija mosta vrlo bliska frekvenciji koraka stroja pa može doći, usled rezonancije, do rušenja mosta. U SAD je 1950. godine i došlo do takve pojave, rušenja mosta, ali na drugi način: jak vetar je pobudio oscilovanje konstrukcije mosta na jednoj od sopstvenih frekvencija. Pri konstrukciji aviona mora se voditi računa da se razlikuje sopstvena frekvencija sistema njegovih krila od sopstvene frekvencije elise — da ne bi došlo do eventualne havarije i raspadanja aviona. Štetno dejstvo rezonancije se jako ispoljava kod ekscentričnih vratila i osovina, pri čemu može doći do kidanja elemenata sistema, itd.
Rezonantne pojave se koriste kod pneumatskih i vibracionih uređaja za razbijanje, bušenje ili nabijanje raznih materijala. Rezonancija često igra značajnu ulogu u akustici (muzički instrumenti), optici (rezonantna emisija i apsorpcija fotona), radiotehnici (rezonatna oscilatorna kola), atomskoj i nuklearnoj fizici i u mnogim drugim slučajevima.