Nauka · Fizika – bolonjski kurs
Elementi kinematike
Vukota Babović
P r v o p r e d a v a nj e
ELEMENTI KINEMATIKE
Kretanja u fizici
Kretanje je opšta karakteristika materije. Javlja se u više oblika (mehaničko, toplotno, elektromagnetno itd.) i može biti vrlo složeno. Najprostiji oblik kretanja, koji se sastoji u pomeranju fizičkih tela ili njegovih delova, jedno u odnosu na drugo, proučava mehanika.
Mehanika se deli, u zavisnosti od dimenzija tela i brzine kretanja, na klasičnu, relativističku i kvantnu mehaniku.
Klasična (Galilej-Njutnova) mehanika se bavi proučavanjem najjednostavnijih oblika kretanja makrotela (makrotelo je sastavljeno iz ogromnog broja sićušnih delova, atoma), brzinama znatno manjim od brzine svetlosti u vakuumu, . Makrotelo se posmatra kao celina, pa se zato za opisivanje njegovog kretanja uzima minimalni broj parametara.
Zakoni klasične mehanike postaju suviše aproksimativni, i praktično se ne mogu koristiti, kad su brzine uporedive sa brzinom svetlosti (). Za proučavanje ovakvih kretanja važe zakoni Ajnštajnove, relativističke mehanike.
Kretanja elementarnih čestica — elektrona, protona, neutrona itd, ili delića koji se sastoje od malog broja elementarnih čestica, tj. mikroskopskih tela, mogu se tretirati samo metodima kvantne mehanike. Kvantnomehanički zakoni se razlikuju od zakona u klasičnoj mehanici, do njih se dolazi statističkom interpretacijom rezultata merenja. Dakle:
Pri izučavanju fizike makrotela, preovladava fenomenološki pristup: pojava ili objekt se opisuju kao celina, a uvid u strukturu tela je u drugom planu. Svakako da ovakav način proučavanja ne dovodi do posve zadovoljavajućih rezultata, povezanost i uzajamni odnosi mikroelemenata fizičke stvarnosti ostaju nedovoljno razjašnjeni. Proučavanje mikroprocesa obezbeđuje dublje i potpunije opisivanje fizičke realnosti.
Ipak, prirodno je i neophodno da se na početku izuče zakoni klasične mehanike, pa ćemo tako i postupiti. Na početku, naravno, govorimo o kinematici, delu mehanike koji izučava premeštanje tela u vremenu kroz prostor.
Premeštanje tela u referentnom sistemu
Prostor i vreme su osnovni pojmovi našeg poimanja sveta — fizika im ustanovljava svojstva. Klasična fizika smatra da su prostor i vreme nezavisni od materije; prostor je trodimenzionalan, homogen, neprekidan i izotropan; vreme je homogeno i neprekidno.
Kretanja se analiziraju u pogodno izabranom sistemu referencije (SR); on se sastoji od sistema koordinata i časovnika. Važan je pogodan izbor SR u datom problemu.
Posmatrajmo na Sl. 1 kretanje malog tela (materijalne tačke) po trajektoriji (putanji). U trenutku nalazi se u tački , kasnije u trenutku ono je u tački .
Radijus vektor daje trenutni položaj tačke na trajektoriji u SR:
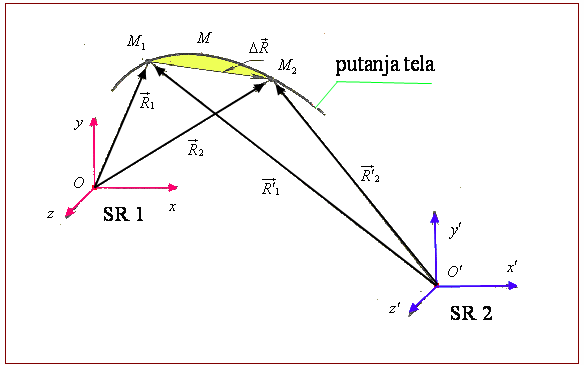
Sl. 1 Telo na putanji viđeno iz dva sistema referencije
Konačni pomeraj za vreme je ; interval ili rastojanje dve tačke,
ne zavisi od izbora koordinata; ta veličina je ista i kad se izračuna u SR . Važno svojstvo pomeranja je aditivnost: , interval je zbir elementarnih pomeranja. Element puta je skalar.
Srednja i trenutna brzina
Srednja brzina je pređeni put u jedinici vremena, ili
Trenutna brzina se dobija kad se posmatra granični proces :
Iskustvo pokazuje da pri mehaničkom premeštanju važi princip superpozicije:
To je jasno uočio i o tome razložno govorio još Galileo Galilej, utemeljivač kinematike (videti niže deo o Galilejevim transformacijama).
Srednje i trenutno ubrzanje
Ubrzanje je fizička veličina koja pokazuje kako se menja brzina nekog tela pri kretanju u toku vremena. Neka materijalna tačka u položaju na našoj slici ima brzinu , a u položaju ima brzinu . Brzine i u opštem slučaju imaju i različite intenzitete i različite pravce. Ako vektor dovedemo u tačku , onda će priraštaj brzine biti:
Vektor uvek je usmeren ka konkavnom delu trajektorije. Količnik priraštaja brzine i odgovarajućeg vremena predstavlja srednje ubrzanje:
Trenutno ubrzanje dobijamo ako pustimo da vreme teži nuli. Tada je:
Trenutno ubrzanje je pogodno razložiti na dve uzajamno normalne komponente, kako je prikazano na Sl. 2:
Vektor se naziva tangencijalno ubrzanje (ima pravac tangente na putanju u datoj tački), a vektor normalno ubrzanje (ima pravac normale na tangentu). Analizom tangencijalnog i normalnog ubrzanja dobijaju se formule za intenzitete komponenti ubrzanja
Ovde je poluprečnik krivine na datom mestu trajektorije; intenzitet
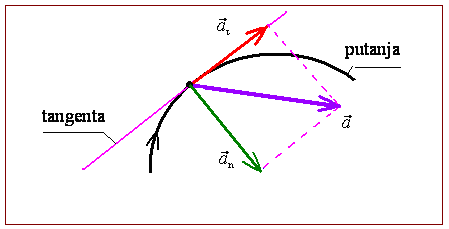
Sl. 2 Putanja u ravni; razlaganje vektora ubrzanja
brzine tela u toj tački je . Ukupno ubrzanje ima intenzitet, prema (9):
Ubrzanje uvek postoji kad se brzina menja — bilo po intenzitetu, bilo po pravcu. Svako krivolinijsko kretanje je ubrzano, a smer vektoraubrzanja je uvek ka konkavnom delu putanje.
Putanja se meri u metrima, a vreme u sekundima. Jedinica za brzinu je metar u sekundu . Jedinica za ubrzanje je metar u sekundu za sekund . Ove izvedene jedinice SI sistema nemaju svoje posebni ime.
Jednoliko pravolinijsko kretanje
Zamislimo da se telo kreće pravolinijski. Normalno ubrzanje ne postoji, pošto je poluprečnik krivine tada beskonačan. Ako je još kretanje jednoliko, nema ni promene tangencijalne brzine. Ukupno ubrzanje je nula:
To znači da se brzina kretanja ne menja:
Možemo smatrati da se telo kreće duž prave koju ćemo poistoveti sa x-osom. Gledajući Sl. 3 pišemo:
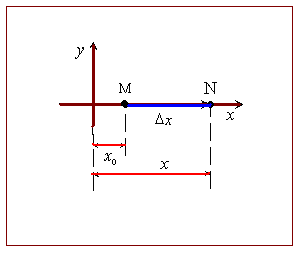
Sl. 3 Jednoliko kretanje materijalne tačke po pravoj liniji
U početnom trenutku telo je bilo u tački M (s koordinatom ), pa je posle vremena stiglo u tačku N (s koordinatom ).
Zavisnost puta od vremena zvaćemo zakon kretanja. Vidimo da je u ovom jednostavnom slučaju zakon kretanja linearan:
Na Sl. 4 dati su grafici pređenog puta u vremenu za jednoliko pravolinijsko kretanje tela.
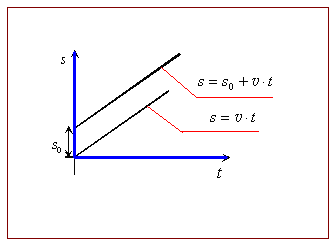
Sl. 4 Zakon jednolikog pravolinijskog kretanja
Mogu se crtati i grafici brzine u funkciji vremena. Tada, pređeni put za vreme t predstavlja površinu ispod linije .
Jednoliko ubrzano pravolinijsko kretanje
Ako se tačka kreće po pravoj tako da u jednakim vremenskim intervalima prelazi različite puteve, kretanje je promenljivo. Ovde ćemo analizirati jednoliko ubrzano promenljivo kretanje, kad važi.
Tada možemo pisati:
U početnom trenutku brzina je bila . Posle vremena brzina je . Vidimo, brzina se linearno povećava:
Na Sl. 5 je predstavljen grafik zavisnosti brzine od vremena.
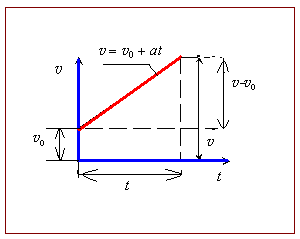
Sl. 5 Brzina jednoliko ubrzanog pravolinijskog kretanja
Pređeni put se može grafički odrediti kao površina ispod linije . Zakon puta je
Iz relacija (19) i (20), eliminacijom vremena, dobijamo:
Znači, relacije koje ćemo koristiti pri analizi jednoliko ubrzanog pravolinijskog kretanja su:
Jednoliko usporeno kretanje se tretira istim jednačinama, uz očevidnu smenu .
Galilejeve transformacije
Translacija tela se opisuje sa najviše tri stepena slobode. Rotacija krutog tela ima najviše tri stepena slobode. Tako, nedeformabilno telo ima šest stepeni slobode. Ponekad je u analizi potrebno iskoristiti pokretni SR. Posebno su značajni inercijalni referentni sistemi; oni se kreću, jedan u odnosu na
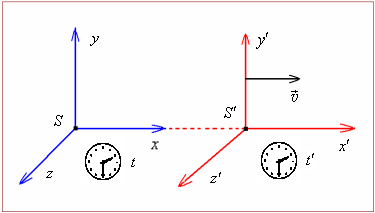
Sl. 12 Dva inercijalna referentna sistema. Sistem
referencije uslovno miruje. U odnosu na njega,
sistem referencije kreće se duž zajedničke
horizontalne ose stalnom brzinom. Ose dva sistema
su međusobno paralelne.
drugi, pravolinijski i jednoliko. Po Galileju, kinematičke veličine u dva inercijalna referentna sistema u ovakvoj su međusobnoj zavisnosti:
Neprimovani sistem relativno miruje. Primovani sistem se kreće u odnosu na neprimovani brzinom duž ose x (ose su međusobno paralelne). Vreme teče jednako u oba sistema. Poprečne koordinate se ne menjaju. Ubrzanja su ista u dva sistema, a brzine su aditivne:
Ovo je princip nezavisnosti kretanja, za male brzine. Galilejeve transformacije određuju klasičnu sliku prostora i vremena.
Godine 1905. ujedinio je Ajnštajn predstavu prostora i vremena u jedinstveni fizički prostor-vreme u kojem su na snazi ne Galilejeve, nego Lorencove transformacije. Ove nove, relativističke transformacije važe za sve brzine (do brzine svetlosti u vakuumu, koja je maksimalna brzina u Prirodi.), a za male brzine svode se na klasične Galilejeve transformacije.
Rešavanje kinematičkih problema
Zadaci prvog tipa*.* Dat je zakon kretanja; treba naći brzinu i ubrzanje. Primenjuje se diferenciranje. Dakle, poznata je vektorska funkcija , tj skalarna komponenta itd. Onda su tražene komponente brzine
itd. Ubrzanje duž x-ose je rezultat matematičke operacije
itd, za sve druge komponente.
Zadaci drugog tipa*.* Dato je ubrzanje. Treba odrediti zakon brzine i položaja. Primenjuje se integracija. Dakle, iz poznate veze imamo
Posle toga daje još jedno integraljenje vektor položaja
Ovdje se sada traže i dva početna uslova!
Pređimo na neke standardne primere. Analiza kretanja materijalne tačke u približno homogenom gravitacionom polju Zemlje, blizu same njene površine (to je naš svakodnevni životni prostor), daje odlične ilustracije jednačina koje smo gore ispisali u opštem obliku. Prvo ćemo pogledati kosi hitac, a potom će biti reči i o njegovim graničnim situacijama.
Kosi hitac
Kosi hitac predstavlja kretanje tela kome je saopštena neka početna brzina pod uglom α u odnosu na horizontalni pravac. Putanju ćemo odrediti polazeći od drugog zakona kretanja (o njemu ćemo detaljniji učiti u drugom predavanju)
Na telo deluje jedino sila gravitacije (kad zanemarimo trenje). Kretanje tela ćemo analizirati u xOy koordinatnom sistemu.
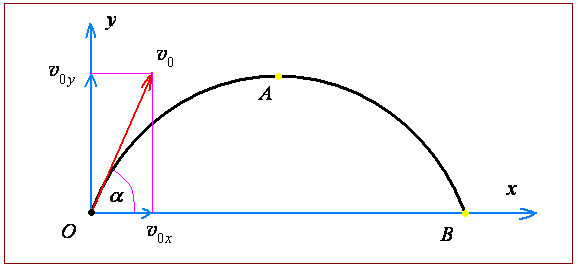
Sl. 13 Ilustracija kretanja u ravni: kosi hitac nad površinom Zemlje
Gravitaciona sila deluje duž y ose i ima samo vertikalnu projekciju (ovde je ubrzanje slobodnog padanja). Sila je konstantna te izaziva, kako smo već razjasnili, jednoliko ubrzano kretanje, s ubrzanjem . Duž horizontalne ose ne deluju sile, nema ubrzanja u tom pravcu — kretanje je jednoliko. Zato pišemo za komponente brzine
Odavde, integracijom, neposredno dobijamo zakon kretanja tela koje je startovalo iz koordinatnog početka:
Gornje jednačine su parametarske jednačine putanje tela. Eliminisaćemo parametar vreme i dobiti jednačinu putanje u vertikalnoj ravni
Uzmimo još u obzir da je kao i . Dobijamo posle elementarnog sređivanja izraza jednačinu parabole
Priložimo kraću analizu ove formule. Prvo, odredimo domet tela (položaj tačke B). Stavimo da je u tački udara tela o tlo, na rastojanju od početka, . Jednačina (61) onda daje rešenje:
Za datu brzinu, najveći domet ćemo dobiti pri (kada je ).
Odredimo sada maksimalnu visinu tela na putanji, u tački A. U toj tački ne postoji vertikalna komponenta brzine: . Stoga, vreme penjanja tela do maksimuma iznosi:
Ovo nam omogućava da odredimo horizontalno rastojanje tačke A:
Visinu maksimuma sada nalazimo iz jednačine putanje. Rezultat je
U realnim uslovima, npr. pri izbacivanju projektila, moraju se uzeti u obzir realni uslovi (trenje sredine, otpor vazduha). Kriva koja se dobija u tom slučaju naziva se balistička kriva. Problemima putanje raznih projektila bavi se posebna nauka — balistika.
Posebni slučajevi
Horizontalni hitac predstavlja slučaj izbacivanja tela pod uglom . Zato je jednačina putanje (videti (61))
Ako se telo spustilo za , horizontalni mu je otklon
Vertikalni hitac je izbacivanje tela date početne brzine pod uglom . To je prosta ilustracija jednoliko usporenog kretanja, za koje smo već izučili formule. Do maksimalne tačke telo stiže posle vremena
Maksimalna visina na koju se telo popne iznosi
Vertikalni hitac naniže tretira se formulama za jednoliko ubrzano kretanje s datom početnom brzinom.
Galilejev opit u Pizi
Padanje tela bez početne brzine, samo pod uticajem Zemljine teže, naziva se slobodno padanje. Galilej je prvi analizirao ovu vrstu kretanja posmatranjem padanja tela sa kosog tornja u Pizi. Varijanta Galilejevog opita, u našem vremenu, može biti ona koja je skicirana na Sl. 14.
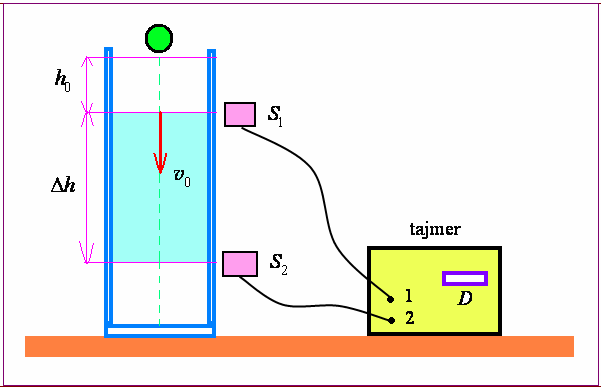
Sl. 14 Sećanje na Galilejev opit: merenje vremena preleta
Kuglica počinje da pada bez početne brzine. Kada prevali visinu njena je brzina
Na tom mestu kuglicu primeti optički senzor i daje signal meraču vremena (tajmer) na ulazu 1 i on zabeleži taj trenutak . Kada kuglica stigne naspram senzora on šalje signal tajmeru na ulazu 2 i fiksira se trenutak prispeća ; na dipsleju D
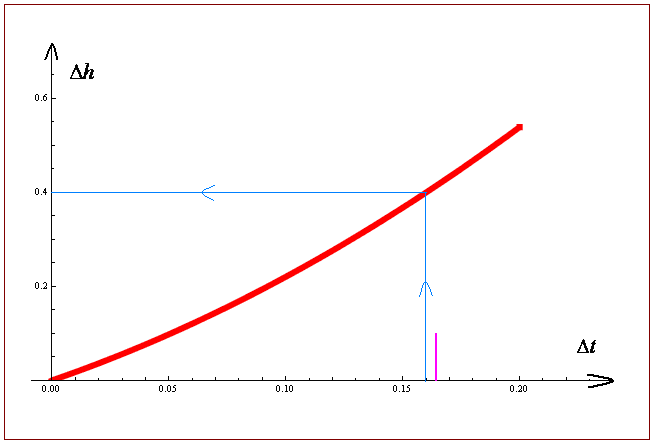
Sl. 15 Kako pređeni put zavisi od vremena u opitu sa Sl. 14
očitavamo interval vremena . Kako se kuglica na putu između dva senzora kretala jednako ubrzano sa početnom brzinom, pređeni put je
Na Sl. 15 vidimo grafik puta u funkciji vremena preleta. U jednom merenju s olovnom kuglicom smo dobili da je, u srednjem, kuglici trebalo 0,163 s da pređe put 40 cm (s početnom brzinom koja ogovara padanju od 15 cm). Sa slike vidimo da u idealnom slučaju (padanje bez trenja) kuglica putuje 0,16 s.
Opit smo ponovili sa plastičnom kuglicom istog poluprečnika i dobili iste rezultate. Zaista, prema formuli (71) sve kuglice nezavisno od mase prelaze isti put za isto vreme.
Domaći zadatak
Golman je degažirao loptu početnom brzinom 10 m/s pod uglom 40 stepeni prema ravni igrališta. a) Kolika je maksimalna visina na putanji lopte? b) Koliki je izbačaj lopte (gde je pala)? c) Koliko je vremena lopta letela? (Zanemarite trenja u vazduhu.)